Cách robot nhận biết môi trường xung quanh
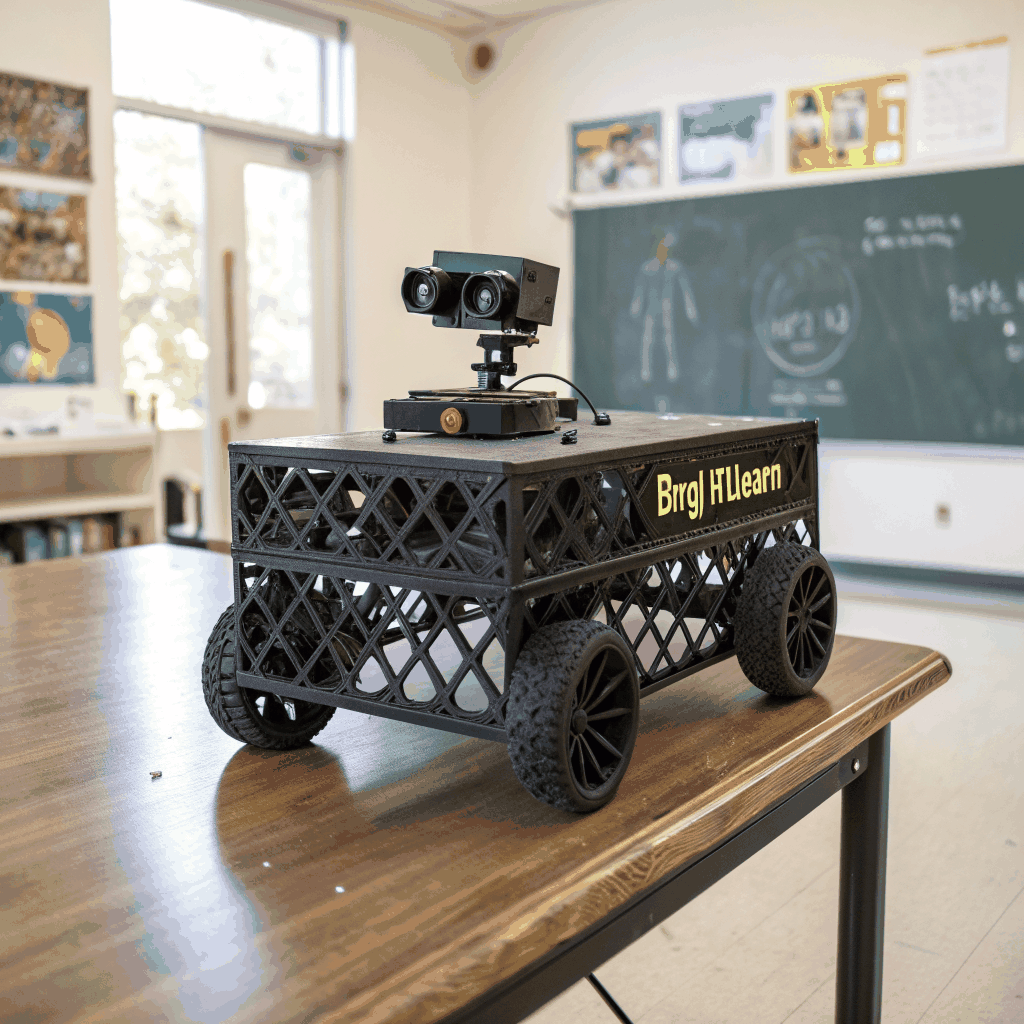
Robot “nhìn” thế giới như thế nào?
Robô không cần mắt để nhìn – chúng dựa vào các cảm biến để thu thập dữ liệu môi trường. Tại ROBOTO, trẻ sẽ khám phá:
- Cảm biến siêu âm: đo khoảng cách tới vật thể, giúp robot tránh va chạm.
- Cảm biến ánh sáng: nhận biết mức độ sáng, cho phép robot di chuyển theo hướng tối hoặc sáng.
- Cảm biến màu: phân biệt màu sắc, hỗ trợ các nhiệm vụ sắp xếp hoặc vẽ.
Vòng phản hồi – “cảm nhận – hành động – điều chỉnh”
Khi cảm biến gửi tín hiệu, robot thực hiện một vòng phản hồi:
- Nhận dữ liệu từ cảm biến.
- Xử lý bằng bộ vi xử lý (logic quyết định).
- Thực hiện hành động (di chuyển, quay, dừng).
- Kiểm tra kết quả qua cảm biến lại, lặp lại nếu cần.
Điều này giống như cách con người phản ứng khi chạm vào một vật nóng: cảm nhận → suy nghĩ → rút tay → cảm nhận lại. Trẻ sẽ lập trình các vòng phản hồi này bằng LEGO Robotics và Scratch, tạo ra robot có khả năng tự điều chỉnh hành vi trong thời gian thực.
Logic tự động – nền tảng của trí tuệ nhân tạo
Logic tự động là cốt lõi giúp robot đưa ra quyết định mà không cần can thiệp liên tục. Tại lớp học, học sinh học:
- Câu lệnh điều kiện (
if…else) để robot phản hồi khác nhau tùy thuộc vào dữ liệu cảm biến. - Vòng lặp (
while,repeat) để thực hiện hành động liên tục cho đến khi đạt mục tiêu. - Biến và trạng thái lưu trữ thông tin tạm thời, giúp robot “nhớ” các bước đã thực hiện.
Lợi ích cho phụ huynh
- Hiểu rõ cách công nghệ tự động hoá hoạt động trong đời thực.
- Khuyến khích tư duy logic và giải quyết vấn đề cho con.
- Chuẩn bị cho tương lai: các kỹ năng STEM/STEAM ngày càng trở nên thiết yếu.
Hãy để con bạn trải nghiệm thực tế tại ROBOTO và chứng kiến sự biến đổi từ “robot chỉ di chuyển” thành “robot thông minh hiểu và tương tác với môi trường”.